Робот с искусственной кожей удержал тонкий грифель и отдёрнул руку от иглы
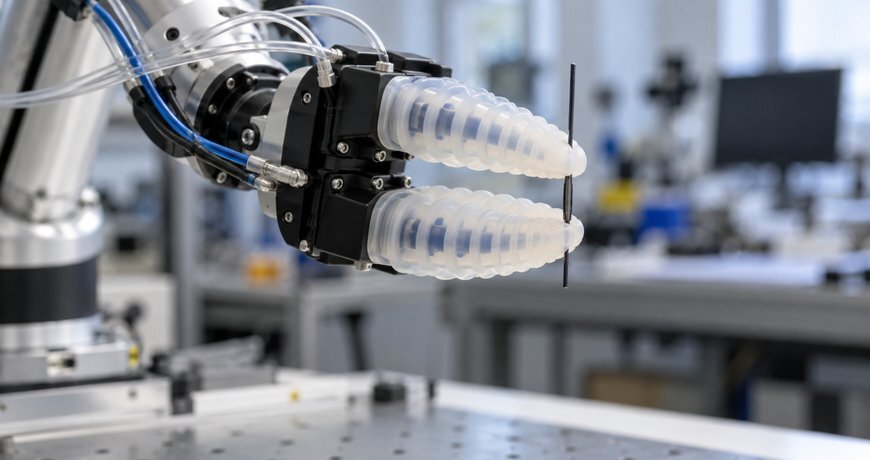

Инженеры из Южного университета науки и технологий (Шэньчжэнь) и Пекинского технологического института создали искусственную кожу с более чем 10 000 сенсоров, способную передавать тактильную информацию с пространственным разрешением 300 мкм. Система воспроизводит иерархическую архитектуру периферической нервной системы человека и обеспечивает роботу рефлекторную реакцию на опасный контакт. Исследование опубликовано в журнале Nature Machine Intelligence.
Как устроена система
Плотность сенсоров составляет 1 110 единиц на квадратный сантиметр — пространственное разрешение составляет 300 мкм, а частота считывания — 100 раз в секунду. В ходе испытаний роботизированная рука с такой кожей смогла захватить грифель карандаша диаметром 0,5 мм и нить припоя диаметром 0,2 мм.
Принципиальная особенность конструкции — нейроиерархическая обработка сигнала. Вместо того чтобы передавать все данные от каждого сенсора в центральный вычислитель, система сначала агрегирует их локально — так же, как это происходит в рефлекторных дугах человека, где часть сигналов обрабатывается в спинном мозге до того, как достигнуть головного. Это позволило сократить объём передаваемых данных в 268 раз при задержке реакции около 23 мс.
Система обеспечивает:
- Точность различения десяти классов предметов в тесте — 98,2%
- Пространственное разрешение 300 мкм при 100 кадрах в секунду
- Сжатие данных в 268 раз по сравнению с наивной передачей
- Полный цикл от считывания до интерпретации сигнала — около 23 мс
Защитный рефлекс — инженерное решение
Авторы специально разграничивают понятия: «защитный сигнал» — это расчётный сигнал, учитывающий величину, концентрацию и пространственные перепады давления. Никакого субъективного ощущения боли или страдания у устройства нет — речь идёт исключительно об инженерной функции, призванной предотвращать повреждение чувствительного покрытия робота. Корреспондирующий автор — профессор Ч. Ф. Го (C. F. Guo).
Что остаётся нерешённым
Читайте также: Рука робота EmArm научилась распознавать касания плечом и предплечьем.
Несмотря на впечатляющие характеристики чувствительного слоя, электронная обвязка системы пока остаётся громоздкой: в нынешнем виде она занимает значительно больше места, чем сама кожа. До полной интеграции в компактный роботизированный манипулятор потребуется существенная доработка электронной части. Авторы рассматривают текущий прототип как доказательство концепции, а не готовое промышленное решение.