Прыгающий робот Hopcopter с гибкой стопой прошёл испытания на льду и песке
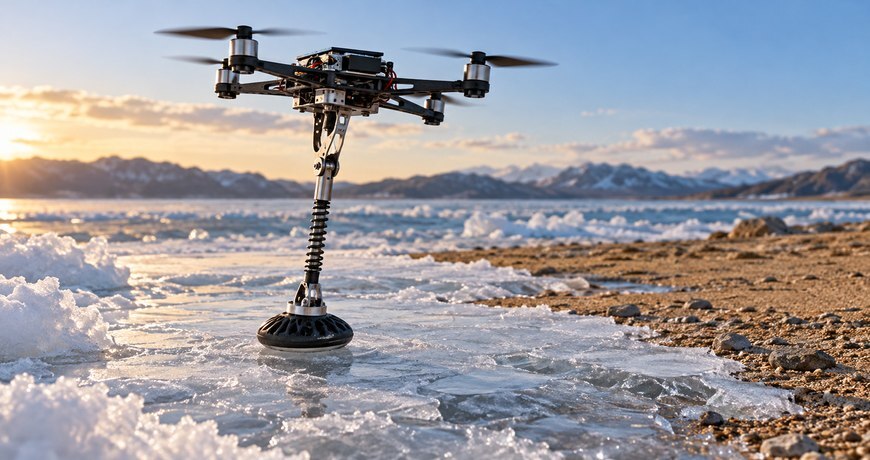
Прыгающие роботы перспективны для разведки сложных поверхностей, но контакт со льдом или рыхлым песком затрудняет устойчивое движение. Инженеры из Университета Торонто разработали новую стопу, которая улучшает сцепление и устойчивость приземления на таких поверхностях.
Почему обычные стопы не работают на неровных поверхностях
Когда прыгающий робот приземляется на скользкой или мягкой поверхности, даже небольшое смещение точки контакта меняет угол отталкивания при следующем прыжке. Ошибка накапливается, и робот уходит с курса.
Аспирант Джераф Оуэн Кледкруемас и профессор Пакпонг Чираратанон разработали для прыгающего робота Hopcopter стопу с тремя ключевыми элементами:
- шаровой шарнир, позволяющий стопе наклоняться в любую сторону и самостоятельно выравниваться при контакте;
- эластичные ленты, возвращающие стопу в горизонтальное положение между прыжками;
- короткие шипы, обеспечивающие дополнительное сцепление со скользкой поверхностью.
Широкая площадь опоры снижает давление на рыхлый грунт. Пропеллерная система Hopcopter помогает управлять ориентацией и компенсировать энергию, теряемую при приземлении на мягкую поверхность.
Полевые испытания: лёд и песок
Команда проверила движение робота на скользкой и мягкой поверхностях. По сообщению Университета Торонто, гибкая опора уменьшала ошибку отталкивания до 66%, повышала эффективность до 64% и сокращала различия рабочих показателей между типами поверхности на 84%.
Эти величины описывают разные показатели и конкретные условия испытаний. Они не означают, что робот на любой местности будет двигаться на 64% быстрее или полностью перестанет скользить.
Управление осуществлялось пилотом-оператором, а бортовая электроника стабилизировала каждый прыжок автономно.
Зачем нужны прыгающие роботы
Исследование опубликовано в журнале Advanced Intelligent Systems. Авторы позиционируют Hopcopter и подобные ему машины как средства для обследования труднодоступных территорий: арктических станций, строительных площадок, горных склонов — где рыхлый грунт и гололёд могут затруднять движение обычной техники.
Читайте также: Механическая лягушка прыгает и плавает: учёные придумали крошечного робота с «лапами» из упругих стержней.
Следующий шаг — улучшить автономию системы, чтобы она самостоятельно выбирала точку приземления и компенсировала случайные промахи без участия оператора.