Искусственное усиление тела улучшило движение гусениц капустной белянки по стеклу
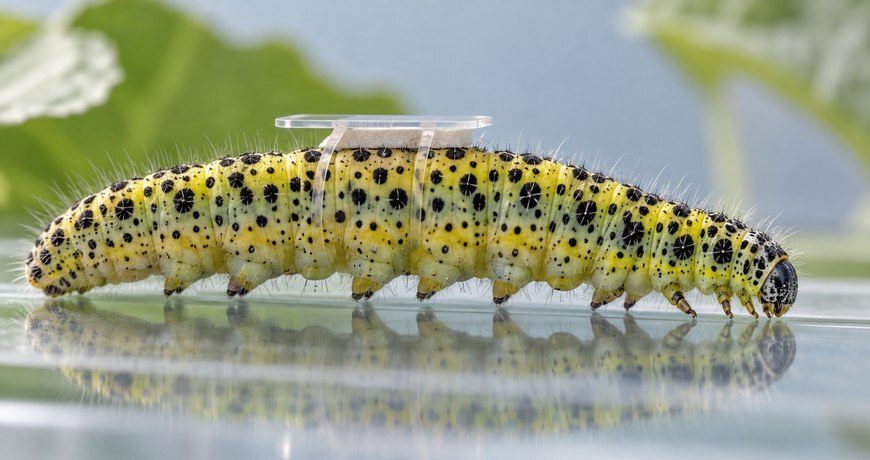
Исследователи из Неаполитанского университета имени Фридриха II и Университета Палермо изучили, почему гусеницы капустной белянки Pieris brassicae плохо передвигаются по гладкому стеклу. Искусственные накладки, повышавшие жёсткость тела, и дополнительные грузы помогли личинкам преодолеть такую поверхность. Результаты опубликованы в Journal of the Royal Society Interface.
Работа посвящена механике движения живых гусениц и её применению в мягкой робототехнике. Авторы не представляют готового робота, способного передвигаться по любой поверхности: опыты дают ориентиры для его будущего проектирования.
Почему гладкая поверхность мешает движению
Команда Марио Арджензиано сравнила движение личинок по дереву, стали, сланцу и стеклу. Шероховатость помогает брюшным ложноножкам цепляться за поверхность. На стекле подходящих микронеровностей недостаточно, и сцепление становится слабее.
Для движения важно не только удержание отдельных участков тела. Мягкие сегменты должны передавать усилие так, чтобы сокращение приводило к продвижению, а не к проскальзыванию. Поэтому гибкость тела и контакт с поверхностью рассматривали вместе.
Что изменили накладки и грузы
Исследователи усовершенствовали механическую модель, представляющую тело в виде масс, соединённых пружинами. Она учитывает упругость и пороги сцепления с опорой. Подсказки модели проверили на живых личинках.
В опытах изменяли два свойства:
- Искусственные накладки повышали жёсткость тела гусеницы.
- Дополнительные грузы увеличивали эффективное трение и сцепление.
- Подбор этих параметров позволил личинкам преодолеть стекло, по которому без вмешательства они двигались с трудом.
Полученный результат связывает успешное ползание с балансом деформируемости тела и способности удерживаться на опоре. Сам по себе более жёсткий корпус не заменяет сцепления, а увеличение нагрузки нужно рассматривать вместе с механикой всего тела.
Что это даёт робототехнике
Мягкие ползающие роботы могут использовать деформацию корпуса, чтобы проходить тесные и неровные участки. Однако на гладкой поверхности та же гибкость не гарантирует продвижения: нужна управляемая передача усилий и надёжный контакт с опорой.
Читайте также: В опытах на свиньях мягкий робот с покрытием киригами прошёл по тонкой кишке.
Модель и опыты предлагают проверяемые принципы такого проектирования. Следующий шаг — исследовать, можно ли воспроизвести полезное сочетание жёсткости и сцепления в искусственной системе. Пока выводы относятся к изученным личинкам и условиям эксперимента, а не к универсальной проходимости будущих устройств.