В опытах на свиньях мягкий робот с покрытием киригами прошёл по тонкой кишке
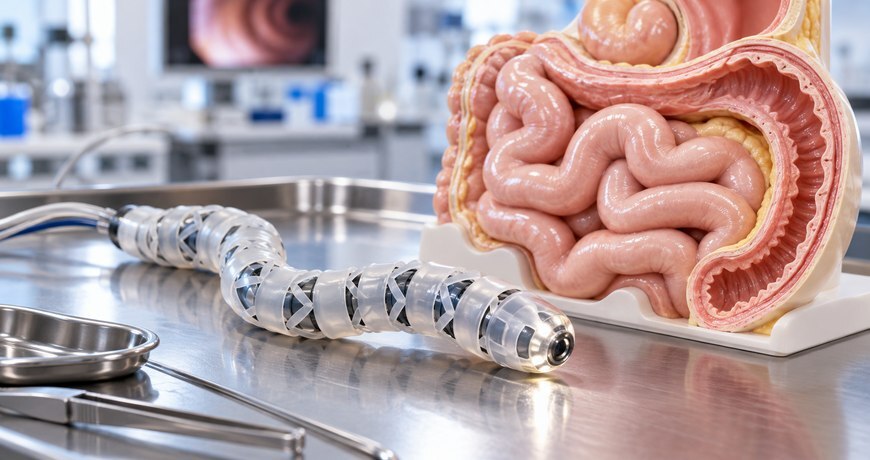
Тонкая кишка длиной около шести-семи метров остаётся одним из самых труднодоступных органов для диагностики. Стандартными эндоскопами трудно обследовать её дальние отделы, а капсульные камеры пассивно плывут с потоком и не могут брать биопсию или вводить препараты. Новый мягкий робот предлагает экспериментальный подход к решению этой задачи.
Движение по принципу гармошки и змеи
Инженеры MIT под руководством профессора Джованни Траверсо вдохновились двумя идеями: движением змей и японским бумажным искусством киригами — рисунками надрезов, которые превращают плоский материал в объёмную структуру.
Корпус робота состоит из четырёх надувных камер. Поочерёдно раздуваясь и сдуваясь, они вытягивают и изгибают устройство в любом направлении — так же, как мышцы продвигают змею вперёд. На корпус надеты рукава с узором киригами: пока камеры сдуты, насечки лежат плоско и скользят по стенке кишки. Когда камера раздувается, насечки «встают» и образуют микрошипы, которые надёжно цепляются за слизистую, не перерастягивая ткань.
Два надувных баллона — головной и хвостовой — работают якорями: пока один зафиксирован, второй тянет или отпускает корпус. Это позволяет роботу ползти вперёд, как земляной червь.
Что умеет делать робот
Устройство несёт три функциональных модуля:
- камеру для визуализации слизистой в режиме реального времени;
- распылитель для локального введения препаратов;
- захваты-клипсы для биопсии или удаления небольших полипов.
В экспериментах на животных робот прошёл около двух метров по тонкой кишке. Робот связан кабелем с внешней системой управления; его направляет оператор. Конструкция рассчитана на введение через рот или прямую кишку. Авторы подчёркивают, что испытания проводились на животных моделях: о клинических испытаниях на людях речи не идёт.
Когда это появится в клинике
Работа опубликована 28 октября 2026 года в журнале Science Robotics. Первыми авторами выступили Биньбинь Ин (ныне в Юго-западном медицинском центре Техасского университета), Ахмад Муджтаба Джебран и Сахаб Бабаи, старший автор — Джованни Траверсо.
Читайте также: Мягкий роботизированный захват научился поворачивать предметы между пальцами.
До клинического применения нужны дальнейшие испытания безопасности и совершенствование навигации. Тем не менее авторы считают, что именно такой тип устройств в перспективе закроет терапевтическое «слепое пятно» тонкой кишки — область, обследование и лечение которой остаются технически сложными.