Давление создало проводящие каналы в полимере с каплями жидкого металла
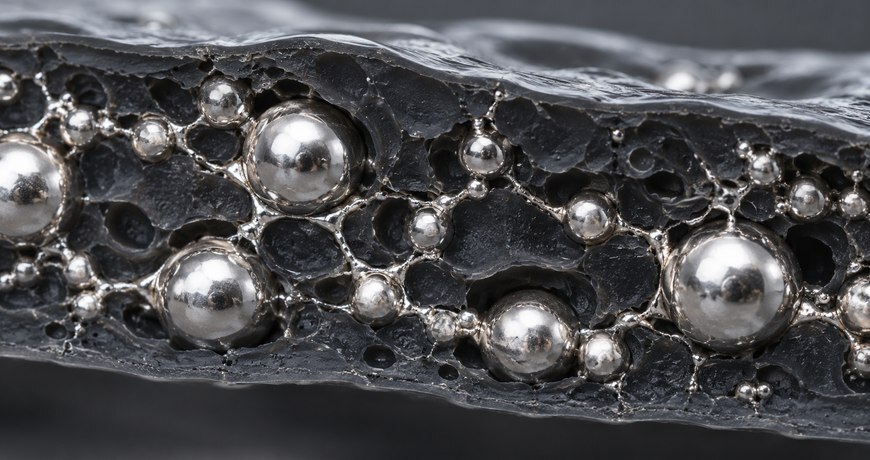
Капли жидкого сплава галлия и индия внутри мягкого полимера могут стать основой растяжимой электроники. Но присутствия металла недостаточно: пока капли изолированы друг от друга, непрерывного пути для тока нет. Исследование группы Майкла Бартлетта из Virginia Tech, опубликованное в Matter, объясняет, как механическое сжатие создаёт такой путь.
Почему капли жидкого металла не проводят сами по себе
Сплав EGaIn остаётся жидким при комнатной температуре. В композите капли удерживаются полимером или резиной, причём изолирующий материал заполняет промежутки между ними. Исследователям было важно понять, каким образом ток преодолевает эти промежутки после механической обработки.
Механическую активацию таких материалов используют уже несколько лет. Однако для управления порогом проводимости необходимо знать, что происходит внутри образца, а не только измерять сопротивление до и после сжатия. Поэтому авторы сопоставили микроскопические наблюдения с трёхмерной рентгеновской визуализацией.
Трещины как источник проводящих каналов
При сжатии в полимере между соседними каплями возникали трещины. Жидкий металл заполнял их, соединяя капли; после снятия давления он оставался в этих промежутках. Наблюдения показали, как отдельные локальные соединения складываются в более крупную проводящую сеть.
Механизм развивается в несколько шагов:
- Сжатие создаёт условия для образования трещин между каплями.
- Жидкий металл попадает в открывшиеся промежутки.
- Заполненные металлом каналы соединяют ранее разобщённые участки.
- При возникновении непрерывной сети материал начинает проводить ток.
Практическое значение и ограничения
Авторы также разработали модель на основе механики разрушения, описывающую усилие, необходимое для электрической активации. Её сопоставили с образцами, содержащими капли разных размеров. Такой подход позволяет учитывать архитектуру композита и механические свойства матрицы при выборе режима обработки.
Для практических устройств остаются важны стабильность сети, долговечность и контроль того, где именно появляется проводимость. Эти требования различаются для носимого датчика, гибкого соединения и мягкого робота. Работа предлагает основу для проектирования, но не устанавливает универсальных характеристик для всех жидкометаллических композитов.
Читайте также: Роботы без электроники чувствуют прикосновение мгновенно благодаря новому сенсору.
Работа посвящена объяснению механизма, а не конкретному готовому устройству. В отличие от более ранних исследований по самовосстанавливающимся проводящим составам или ремонту металлических дорожек, здесь речь идёт об управляемом создании проводящей архитектуры через контролируемое разрушение.